Boston Dynamics представила новую конструкцию руки робота-гуманоида
AI Сгенерировано ИИ
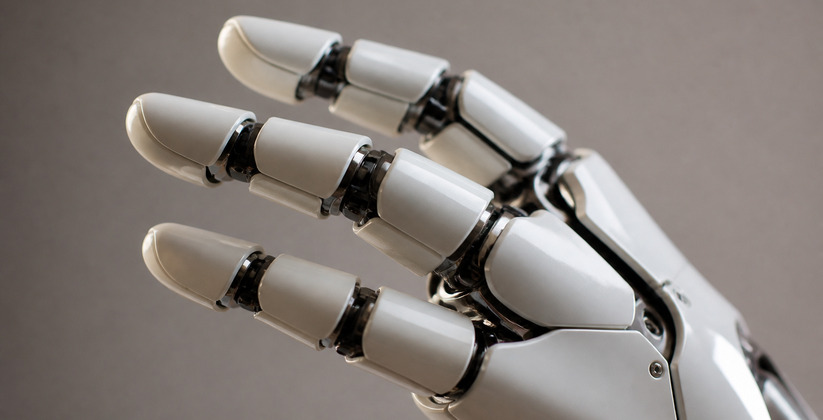
Компания Boston Dynamics анонсировала новую кисть с четырьмя пальцами и тринадцатью степенями свободы, разработанную для робота-гуманоида Atlas, с акцентом на массовое производство. Разработчики решили отказаться от мизинца и уменьшили размер захвата, сделав акцент на простоту, модульность и высокую надежность. Об этом сообщает издание TechInsider.
История манипуляторов Boston Dynamics отражает развитие всей отрасли: от специализированных захватов до сложных многопалых конструкций. Например, четырехногий робот Spot имел механическую «руку» с простым клешневым захватом и встроенной камерой, предназначенной для открытия дверей и перемещения объектов. Переход к сложной многопалой кисти для гуманоида Atlas демонстрирует смещение фокуса компании с простых сервисных задач на полноценную имитацию человеческих действий и работу с различными ручными инструментами.
Конструкция включает тринадцать одинаковых изолированных приводов без хрупких кабелей, проходящих через суставы, что значительно увеличивает долговечность манипулятора. При создании захвата инженеры опирались на опыт разработки самого робота Atlas: сила сжатия была немного снижена для упрощения управления, так как предыдущие версии уже имели избыточную грузоподъемность.
Кисть разработана с учетом высокой точности физического моделирования, что позволяет эффективно использовать обучение с подкреплением при переходе из виртуальной среды в реальную. Вся разработка осуществляется внутри компании, поскольку манипуляторы являются ключевым элементом ценности гуманоидных роботов.
Директор по поведению роботов Atlas Альберто Родригес отметил: «Нам удалось определить правильный уровень сложности, который необходимо заложить в руку, и сбалансировать компромиссы между ловкостью, прочностью, надежностью, стоимостью, ремонтопригодностью и датчиками. Мы поняли на примере корпуса Atlas, что простота, модульность и зрелость приводов дают значительный прирост в скорости разработки». Альберто Родригес подчеркнул, что надежная аппаратная часть позволяет быстрее собирать данные и проводить эксперименты, а единая линейка одинаковых модулей дает возможность сосредоточить усилия на главном.
В процессе проектирования инженеры рассматривали концепцию руки с двумя большими пальцами по бокам ладони, что позволило бы производить одинаковые кисти для левой и правой руки на одной линии, но отказались от нее из-за лишнего веса, стоимости и сложности.
Вместо этого команда сосредоточилась на основных движениях: скольжении большого пальца по другим пальцам, точечном щипковом захвате и надежном удержании инструментов. В настоящее время устройство проходит испытания в стандартных промышленных сценариях, таких как работа с электроинструментом, прокладка кабелей и закручивание винтов, а также в игровых задачах на ловкость, таких как манипулирование шариками. В дальнейшем именно симуляция и обучение с подкреплением позволят роботу освоить сложные манипуляции, выходящие за рамки простых операций перемещения предметов.
Больше новостей и эксклюзивных видео смотрите в канале Самара Онлайн 24 в MAX